Motor Roda Gigi untuk Mesin Penyortir Ukuran Kecil dan Menengah: Kecepatan, Frekuensi Siklus, dan Titik Berhenti Arus Bolak-Balik (AC)
Diterbitkan: Penulis: Lisa
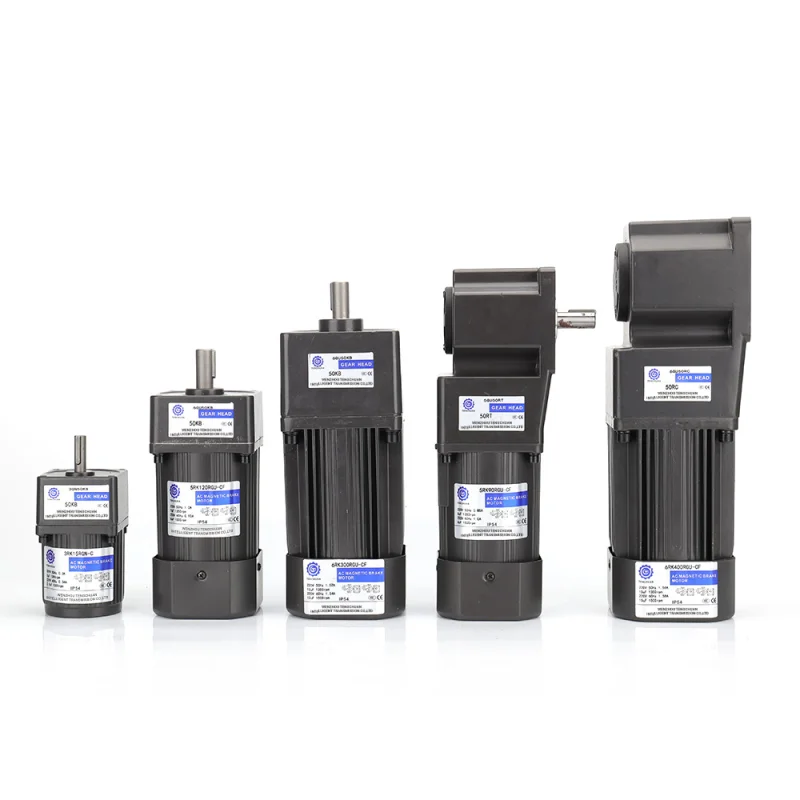
A Gear Motors for Small & Medium Sorters has to do two jobs that pull in opposite directions: move product fast enough to hit the throughput target, and stop or divert it accurately enough that it lands in the right lane. On small and medium sorting stations, a compact AC gear motor from the Rangkaian motor AC dengan reduktor gigi berukuran kecil biasanya merupakan drive yang paling hemat biaya untuk tugas tersebut — tetapi hanya jika ukurannya disesuaikan dengan batasan yang tepat.
Batasan-batasan tersebut bukanlah yang biasanya dibahas dalam kebanyakan panduan seleksi. Kendala yang sesungguhnya adalah perbandingan antara kecepatan dan beban yang diizinkan dalam satu ukuran bingkai, tingkat siklus motor tersebut mampu bertahan secara termal, dan fakta bahwa motor roda gigi arus bolak-balik (AC) memberikan tidak memiliki umpan balik posisi sendiri. Panduan ini membahas ketiga hal tersebut secara berurutan, dengan menggunakan data 5RK 90W dan 120W yang telah dipublikasikan sebagai contoh perhitungan.
Pilih terlebih dahulu rasio dari kecepatan, lalu periksa beban yang diperbolehkan pada rasio tersebut. Pada rasio 3:1, unit berdaya 90 W menghasilkan 450 putaran per menit (r/min), namun hanya dirancang untuk beban keluaran sebesar 1,54 N·m; pada rasio 50:1, kecepatannya turun menjadi 27 r/min dan batas beban keluaran naik menjadi 19,6 N·m.
Hitung jumlah permulaan dan pembalikan per jam sebelum menghitung torsi. Peringkat reversibel 30 menit merupakan peringkat termal, bukan izin untuk pengoperasian reversibel secara terus-menerus.
Jangan berharap motor tersebut akan mengatur posisi apa pun. Repeatabilitas berasal dari sensor, penghenti mekanis, atau rem — bukan dari kotak persneling.
Pasang relai kelebihan beban termal. Motor-motor ini tidak memiliki sistem perlindungan internal, dan jika jalurnya macet, berarti rotornya terkunci.
What Sorter Speed and Precision Actually Require from the Drive
Kecepatan tinggi Dalam konteks penyortiran, yang dimaksud biasanya adalah angka kapasitas produksi — jumlah barang per jam — bukan kecepatan poros. Yang dibutuhkan oleh sistem penggerak adalah nilai rpm keluaran tertentu yang menghasilkan kecepatan linier yang tepat pada sabuk, rol, atau pendorong, sehingga barang-barang dapat dipisahkan satu per satu dan diberi jarak secara konsisten. Sebuah jalur yang mengolah 2.000 item per jam dengan jarak antar item 200 mm hanya memerlukan kecepatan sabuk sekitar 0,11 m/s, yang setara dengan nilai rpm keluaran rendah berdasarkan diameter katrol.
Presisi tinggi berarti kedatangan yang dapat diulang pada posisi yang diketahui, bukan kesalahan pelacakan yang sangat ketat pada tingkat servo. Ada dua mekanisme yang menyebabkan kesalahan yang menjadi dasar perancangan Anda:
Pantai. Motor induksi arus bolak-balik (AC) tidak memiliki torsi penahan, sehingga pemutusan daya akan membuat beban terus bergerak hingga akhirnya terhenti akibat gesekan dan inersia. Jarak pengereman bergantung pada inersia beban — penggerak yang sama akan berhenti dalam jarak pendek jika jalurnya kosong dan dalam jarak panjang jika jalurnya penuh.
Reaksi balik. Setiap tahap roda gigi menyebabkan terjadinya pergerakan sia-sia. Kotak roda gigi dengan rasio 500:1 memiliki lebih banyak tahap, dan biasanya memiliki celah balik yang lebih besar, dibandingkan dengan unit dengan rasio 10:1.
Itulah sebabnya mesin penyortir yang dirancang menggunakan motor gear arus bolak-balik (AC) memanfaatkan sistem pendeteksian posisi eksternal — seperti sensor fotoelektrik, sakelar batas, atau enkoder pada poros yang digerakkan — dan sering kali dilengkapi dengan penghenti mekanis yang membuat motor berhenti secara perlahan. Motor menghasilkan gerakan yang konsisten; sedangkan mesin menghasilkan posisi yang konsisten.
Jenis-Jenis Penggerak Penyortir dan Kebutuhan Gerakan Masing-Masing
Sistem penyortiran terdiri dari serangkaian gerakan kecil, bukan satu gerakan besar. Kelompokkan gerakan-gerakan tersebut berdasarkan apa yang terjadi ketika penggerak berhenti secara tiba-tiba, lalu tentukan ukuran masing-masing kelompok secara terpisah.
Fungsi gerak
Kecepatan keluaran standar
Persyaratan utama
Sumber akurasi posisi
Bagian pengangkutan dengan sabuk atau rol
Rendah, konstan
Torsi yang stabil, penyesuaian kecepatan dengan bagian-bagian di sekitarnya
Tidak kritis; sensor mengonfirmasi adanya barang
Lengan pengalih atau lengan pendorong
Sedang, tidak terus-menerus
Torsi puncak saat pengoperasian, jumlah siklus yang tinggi
Penghenti mekanis di ujung langkah
Meja putar atau meja indeks
Sangat rendah
Torsi untuk mengatasi inersia meja, deselerasi yang mulus
Pin indeks, penahan, atau enkoder
Saluran atau penutup pintu
Rendah
Torsi penahan terhadap gaya gravitasi atau tekanan produk
Penahan ujung ditambah rem jika memang harus menahan
Rantai cangkir atau penggerak rol penyortir
Rendah hingga sedang
Stabilitas kecepatan konstan untuk paparan penglihatan
Konsistensi kecepatan lebih penting daripada posisi
Langkah 1: Ubah Laju Aliran Menjadi Kecepatan Keluaran yang Diperlukan
Mulailah dari mekanismenya, bukan dari katalognya.
Hitung kecepatan linier yang diperlukan. Kalikan jumlah barang per jam dengan jarak antar barang, lalu bagi dengan 3.600. Sebuah jalur yang menangani 3.600 barang per jam dengan jarak antar barang 250 mm memerlukan kecepatan 3.600 × 0,25 ÷ 3.600 = 0,25 m/s.
Ubah kecepatan linier menjadi putaran per menit (rpm) poros. RPM keluaran = (kecepatan linier × 60) ÷ (π × diameter rol). Pada kecepatan 0,25 m/s pada rol berdiameter 100 mm, nilainya adalah (0,25 × 60) ÷ 0,314 ≈ 48 putaran per menit.
Tambahkan selisih percepatan jika ruas tersebut harus mencapai kecepatan tertentu dalam waktu tertentu sejak keadaan diam. Ruas dengan pola start-stop yang cepat memerlukan margin yang lebih besar daripada angkutan dengan kecepatan konstan.
Bagilah kecepatan motor dengan kecepatan keluaran yang ditargetkan untuk mendapatkan rasionya. Pada motor empat kutub 50 Hz dengan kecepatan putaran sekitar 1.350 r/min, untuk menghasilkan kecepatan putaran 48 r/min diperlukan rasio sekitar 28:1. Rasio terdekat yang tercantum dalam katalog adalah 25:1 dan 30:1.
Pada tahap ini, Anda baru memiliki rasio kandidat, bukan keputusan. Rasio tersebut mungkin tidak mampu menanggung beban — dan di sinilah letak kesalahan dalam sebagian besar pemilihan drive kompak. Hal ini panduan perhitungan rasio roda gigi menjelaskan proses konversi yang sama dengan contoh-contoh terperinci lainnya.
Langkah 2: Periksa Torsi Terhadap Beban yang Diizinkan pada Rasio Tersebut
Pada motor gigi AC berukuran ringkas, kotak giginya memiliki sebuah beban keluaran maksimum yang diperbolehkan yang bervariasi sesuai dengan rasio reduksi — dan nilainya menurun tajam seiring berkurangnya rasio tersebut. Data yang dipublikasikan untuk rangka 5RK 90 mm menunjukkan bentuk kurva tersebut:
Rasio
Kecepatan keluaran pada 50 Hz (putaran per menit)
Beban maksimum yang diperbolehkan 90 W (N·m)
Beban maksimum yang diperbolehkan 120 W (N·m)
3:1
450
1.54
2.11
5:1
270
2.60
3.52
10:1
135
5.15
6.88
15:1
90
6.96
9.60
25:1
54
11.6
14.5
30:1
45
13.9
18.5
50:1
27
19.6
19.6
Anggaplah itu sebagai batas, bukan rentang. Pada 450 r/min, kapasitas beban sangat kecil. Jika diverter Anda membutuhkan torsi 4 N·m pada poros, Anda tidak dapat mengoperasikannya pada rasio 3:1 atau 5:1 — gearbox tidak akan mampu menahannya, terlepas dari berapa pun nilai torsi nominal motor tersebut.
Ada dua hal penting yang perlu diperhatikan saat membandingkan torsi yang Anda hitung dengan tabel ini:
Torsi motor yang tertera bukanlah beban yang diperbolehkan. Motor berdaya 90 W ini memiliki torsi terukur sebesar 670 mN·m pada 50 Hz dan 544 mN·m pada 60 Hz. Angka-angka tersebut merupakan nilai torsi pada poros motor tanpa beban yang terpasang, dan nilainya jauh di bawah torsi yang dapat diteruskan oleh kotak roda gigi pada rasio rendah.
Torsi puncak selama pengoperasian bukanlah torsi kontinu. Lengan pendorong mengalami lonjakan torsi pada awal pergerakannya. Lonjakan tersebut harus tetap berada di bawah batas beban yang diperbolehkan, namun justru lonjakan yang berulang-ulang — bukan nilainya rata-rata — yang menentukan perilaku termalnya.
Jika rasio yang Anda butuhkan tidak mampu menanggung beban, Anda memiliki tiga pilihan: beralih ke rangka yang lebih besar, menerima kecepatan keluaran yang lebih rendah dan memodifikasi mekanisme, atau membagi gerakan tersebut sehingga elemen dengan torsi tinggi menjadi penggerak terpisah. Hal ini Motor reduktor roda gigi 90W 5RK menempati posisi menengah dalam jajaran ini, menggunakan rangka 90 mm yang sama dengan Versi 120W, sementara Unit 60W mencakup beban yang lebih ringan di mana ruang rangka menjadi kendala utama. Dimensi rangka dan rentang torsi untuk seluruh seri tercantum dalam Tabel Ukuran Motor Roda Gigi.
Langkah 3: Bandingkan Frekuensi Siklus dengan Nilai Beban
Motor penyortir ditentukan berdasarkan seberapa sering motor tersebut dinyalakan, dimatikan, dan dibalik arah putarannya. Hal ini lebih berkaitan dengan masalah termal daripada masalah mekanis, karena setiap kali dinyalakan akan terjadi lonjakan arus yang memanaskan belitan. Motor gear AC kompak tersedia dalam dua varian beban kerja, dan penamaannya menunjukkan perbedaan keduanya:
Model GU — dapat dibalik, daya tahan 30 menit. Dirancang untuk pengoperasian maju dan mundur, namun kapasitasnya hanya untuk pengoperasian selama 30 menit, bukan pengoperasian terus-menerus. Jika dioperasikan terus-menerus, suhu kumparan akan terus meningkat.
Model A — penilaian berkelanjutan. Komponen ini tahan terhadap pengoperasian terus-menerus, tetapi tidak dirancang untuk pembalikan arah yang berulang-ulang.
Oleh karena itu, sebuah diverter yang beroperasi ratusan kali per jam bukanlah aplikasi dengan pengoperasian terus-menerus maupun aplikasi reversibel sederhana selama 30 menit. Hitung fraksi waktu aktif: satu siklus pengalih yang memakan waktu 0,6 detik pada jalur produksi yang memproses 1.800 item per jam akan mengaktifkan penggerak selama sekitar 1.080 detik per jam — beban kerja 30%. Tambahkan waktu penahanan jika penggerak tetap diberi daya di antara gerakan, lalu bandingkan hasilnya dengan spesifikasi dan pertimbangkan langkah-langkah berikut:
Pilihlah versi tiga fasa jika pasokan listrik memungkinkan; motor ini berputar lebih halus dengan lonjakan arus yang lebih kecil dibandingkan dengan tipe motor yang dijalankan dengan kapasitor satu fasa.
Kurangi beban inersia yang dipercepat pada setiap siklus, sehingga arus awal dan panas yang dihasilkan per kali start pun berkurang.
Gunakan rem mekanis atau mekanisme over-centre untuk mempertahankan posisi, alih-alih terus mengalirkan arus ke motor.
Pasang relai kelebihan beban termal yang disetel sesuai arus kerja aktual, bukan nilai maksimum yang tertera pada pelat nama.
Relai bukanlah komponen opsional. Motor gigi AC berukuran ringkas tidak dilengkapi dengan pemutus termal internal, sehingga benda yang tersangkut akan menyebabkan rotor terkunci dan menarik arus start tanpa henti. Relai mengubah kondisi tersebut menjadi pemutusan aliran listrik, bukan penggantian komponen.
Langkah 4: Tentukan Cara Nyata untuk Mewujudkan Strategi Posisi Merek
Karena penggerak tersebut tidak dapat melaporkan posisinya, tentukan terlebih dahulu titik referensinya sebelum Anda memesannya. Terdapat tiga pendekatan yang dapat diterapkan pada sebagian besar stasiun penyortiran berukuran ringkas:
Sensor plus mode meluncur. Sensor fotoelektrik atau sensor jarak akan memutus aliran listrik pada titik yang telah ditentukan, dan beban akan meluncur perlahan hingga berhenti. Cara ini paling murah dan sederhana, tetapi jarak penghentian bervariasi tergantung beban — gunakanlah hanya pada aplikasi yang memiliki toleransi yang cukup longgar.
Sensor ditambah penghenti mekanis. Sistem penggerak akan menemui penghenti positif di ujung setiap langkah, sehingga konsistensi gerakan berasal dari penghenti tersebut dan tetap stabil terlepas dari besarnya beban. Tentukan kapasitas beban yang diperbolehkan dengan menyisakan margin, karena penghenti tersebut memberikan beban pada kotak roda gigi pada setiap siklus.
Rem plus encoder. Rem yang diaktifkan pegas mempertahankan posisinya, dan encoder pada poros keluaran memberikan umpan balik — ini adalah satu-satunya opsi yang menawarkan pemosisian loop tertutup yang sesungguhnya, dan hal ini mendekatkan Anda ke kisaran harga sistem servo.
Faktor backlash juga perlu diperhitungkan dalam keputusan ini. Untuk posisi indeks yang ketat, pilihlah rasio terendah yang mampu menanggung beban, karena semakin sedikit tahap roda gigi, umumnya berarti semakin sedikit gerakan yang terbuang. Rasio tinggi ditujukan untuk torsi, bukan akurasi.
Langkah 5: Sesuaikan Sumber Daya, Kapasitor, dan Antarmuka Pemasangan
Tegangan dan fasa. Rangka 5RK 90 mm tersedia dalam versi satu fasa 110 V dan 220 V, serta tiga fasa 380 V, pada frekuensi 50 Hz dan 60 Hz. Pastikan terlebih dahulu pasokan listrik di lokasi: mesin dengan frekuensi 60 Hz beroperasi sekitar 15% lebih cepat daripada peringkat 50 Hz, yang memengaruhi baik kecepatan keluaran maupun rasio yang Anda butuhkan.
Kapasitor penggerak. Motor satu fasa yang dijalankan dengan kapasitor memerlukan kapasitor yang tepat — 6 µF / 450 VAC pada tegangan 220 V dan 24 µF / 250 VAC pada tegangan 110 V untuk rangka ini. Kapasitor yang salah atau sudah aus akan mengurangi torsi awal dan menyebabkan motor menjadi terlalu panas.
Poros keluaran dan pemasangan. Tegangan sabuk dan tarikan rantai bekerja secara radial sebagai beban menjorok, yang merupakan batas terpisah dari torsi; bentang menjorok yang panjang biasanya menjadi penyebab kegagalan bantalan dini pada kotak roda gigi kompak. Hal ini panduan aksesori mencakup perangkat pemasangan standar, sambungan, dan batas-batasnya.
Kesalahan Umum dalam Memilih Program Pelatihan Pengurutan Data
Kesalahan
Penampilannya saat digunakan
Koreksi
Penentuan ukuran berdasarkan torsi pengenal motor, bukan beban yang diizinkan
Kerusakan kotak persneling atau gigi yang aus pada rasio rendah
Perhatikan beban yang diizinkan pada rasio yang dipilih, bukan yang tertera pada pelat nama
Menganggap penugasan selama 30 menit yang dapat diulang sebagai tugas berkelanjutan
Kabel yang memanas berlebihan selama jam-jam puncak volume lalu lintas
Hitung fraksi ketepatan waktu yang sebenarnya dan sesuaikan penurunan kapasitasnya
Mengharapkan kotak persneling tetap pada posisinya
Pergeseran lajur, barang yang dilepaskan lebih awal, pengalihan yang tidak konsisten
Tambahkan mekanisme rem, penghenti, atau mekanisme over-centre
Mengabaikan garis pantai saat menentukan posisi sensor
Posisi bervariasi antara jalur yang kosong dan jalur yang penuh muatan
Tentukan titik pemicu untuk beban terburuk, atau tambahkan penghenti
Tidak ada perlindungan terhadap kelebihan beban termal
Satu kali macet saja sudah cukup untuk merusak motor yang seharusnya sudah terputus
Pasang relai kelebihan beban yang disetel sesuai arus operasi
Mengabaikan beban yang menjorok akibat tegangan sabuk atau rantai
Suara berisik pada bantalan dan kelonggaran poros dalam hitungan bulan
Periksa batas beban radial dan pasang penyangga pada poros jika diperlukan
Kapan Motor Gear AC Kompak Cocok Digunakan — dan Kapan Tidak
Motor roda gigi AC yang ringkas cocok untuk stasiun penyortiran dengan laju siklus sedang, toleransi pemosisian yang cukup besar, dan kebutuhan akan keandalan yang sederhana dengan daya dari jaringan listrik: meja penyortiran paket kecil dan surat, jalur penyortiran hasil pertanian, penyortir cangkir dan rol, pengalih jalur pada konveyor ringan, serta meja indeksasi dengan penghenti mekanis.
Ini merupakan pilihan yang salah jika proses penyortiran bergantung pada pemosisian loop tertutup yang berkelanjutan, tingkat pengulangan di bawah satu milimeter pada laju siklus tinggi, atau gerakan multi-sumbu yang tersinkronisasi. Persyaratan tersebut mengarah pada sistem servo atau brushless yang dilengkapi dengan encoder dan penggerak, dan tidak ada pemilihan rasio yang seketat apa pun yang dapat menggantikan umpan balik yang tidak dimiliki oleh motor tersebut. Ini bukanlah sistem servo, dan tidak boleh ditentukan sebagai sistem servo.
Kesimpulan
Penentuan ukuran motor roda gigi untuk mesin penyortir dapat diringkas menjadi empat langkah pemeriksaan berikut ini: ubah kapasitas produksi menjadi kecepatan keluaran yang dibutuhkan, periksa beban yang diperbolehkan pada rasio yang sesuai dengan kecepatan tersebut, pastikan frekuensi siklus sesuai dengan peringkat beban kerja, dan tentukan terlebih dahulu bagaimana referensi posisi akan ditentukan.
Jika Anda sedang menangani unit penyortir tertentu — seperti pengalih, meja pengindeks, atau bagian pengangkutan — kirimkan data kapasitas produksi, geometri mekanisme, dan rincian pasokan kepada tim kami, dan kami akan memverifikasi ukuran rangka serta rasio berdasarkan data beban yang diizinkan yang telah dipublikasikan. Hal ini panduan pemilihan motor roda gigi langkah demi langkah membahas metode penentuan ukuran yang lebih luas.
Pertanyaan yang Sering Diajukan
Apakah motor roda gigi AC dapat digunakan untuk sistem penyortiran berkecepatan tinggi?
Ya, untuk fungsi pengangkutan dan pengalihan di stasiun penyortiran skala kecil dan menengah. Rangka 5RK berdiameter 90 mm mampu menghasilkan putaran 450 r/min pada rasio 3:1, yang lebih dari cukup untuk sebagian besar gerakan sabuk dan pendorong. Batasannya bukanlah kecepatan, melainkan beban yang diizinkan — pada rasio 3:1, gearbox yang sama hanya memiliki kapasitas beban torsi sebesar 1,54 N·m, sehingga kecepatan tinggi dan torsi tinggi tidak dapat dihasilkan secara bersamaan oleh satu rangka kompak.
Seberapa akuratkah penentuan posisi menggunakan motor roda gigi pada mesin penyortir?
Motor itu sendiri tidak memberikan umpan balik posisi. Konsistensi posisi diperoleh dari sensor eksternal, penghenti mekanis, atau rem dan enkoder. Dengan penghenti positif, posisi akan terulang sesuai toleransi penghenti itu sendiri, terlepas dari beban yang ada. Pada pengendalian yang hanya mengandalkan sensor, jarak penghentian bervariasi tergantung beban karena motor meluncur tanpa tenaga.
Berapa laju siklus yang dapat ditangani oleh motor roda gigi pada pengalih penyortiran?
Hal ini bergantung pada nilai beban dan fraksi waktu aktif, bukan pada jumlah siklus yang tetap. Model GU yang dapat dibalik memiliki nilai beban 30 menit, sedangkan model A yang beroperasi terus-menerus tidak dirancang untuk pembalikan berulang. Hitung persentase waktu dalam setiap jam di mana penggerak dialiri arus, bandingkan dengan peringkat beban, dan pasang relai kelebihan beban termal sehingga kemacetan akan memicu pemutusan sirkuit.
Apakah sebaiknya saya memilih sistem satu fasa atau tiga fasa untuk penggerak mesin penyortiran?
Sistem tiga fasa umumnya lebih baik untuk tugas penyortiran: sistem ini beroperasi lebih mulus dengan lonjakan arus yang lebih rendah, sehingga mengurangi panas pada aplikasi dengan siklus tinggi. Versi satu fasa 110 V dan 220 V cocok untuk gerakan yang lebih ringan dan tidak terlalu sering, tetapi memerlukan kapasitor kerja yang tepat — 6 µF / 450 VAC pada 220 V, 24 µF / 250 VAC pada 110 V untuk rangka 90 mm — serta menghasilkan torsi awal yang lebih kecil.
Mengapa penggerak mesin penyortir saya menjadi terlalu panas saat volume pengolahan mencapai puncaknya?
Pada jam-jam sibuk, frekuensi start per jam meningkat, dan setiap proses start menimbulkan lonjakan arus yang memanaskan belitan. Jika penggerak tersebut dirancang hanya berdasarkan torsi rata-rata, penambahan frekuensi start ini akan membuatnya melampaui batas beban kerjanya. Solusi: beralih ke versi tiga fasa, kurangi inersia yang dipercepat pada setiap siklus, pertahankan posisi dengan rem alih-alih torsi motor, dan periksa kembali pengaturan relai kelebihan beban.
Apa yang terjadi jika mesin penyortir macet dan motor penggeraknya berhenti berputar?
Motor AC roda gigi kompak yang macet akan menyebabkan rotor terkunci dan terus-menerus menarik arus start. Karena motor-motor ini tidak dilengkapi pemutus termal internal, belitan akan mengalami panas berlebih dan rusak kecuali jika relai kelebihan beban termal eksternal terpicu. Pasang relai pada setiap penggerak sistem penyortiran dan atur nilai arus operasinya sesuai dengan arus kerja aktual, bukan nilai maksimum yang tertera pada pelat nama.
Drive Ratings for Sorting and Conveying Lines
Sorting systems usually sit in the middle of the power range: fast belt speeds but moderate torque. That puts them in our motor reduktor roda gigi menengah series, which covers 400W to 3700W with 22–50mm output shafts, rather than the motor AC berreduktor gigi berukuran kecil range used for individual feed or labelling stations.
Sistem penggerak pengaduk mengalami kegagalan akibat torsi awal dan beban dorong, bukan karena daya dalam satuan kilowatt. Bagaimana cara menghitung daya impeler, mengonversinya menjadi torsi poros, dan kapan motor roda gigi tidak lagi menjadi pilihan penggerak yang tepat.
Angka 30 menit pada motor roda gigi reversibel merupakan spesifikasi termal, bukan pengatur waktu. Apa yang dibatasi oleh angka tersebut, cara membaca siklus kerja Anda berdasarkan angka tersebut, dan cara mengoperasikannya lebih lama tanpa membeli motor yang salah.
Bagaimana pengatur kecepatan sebenarnya memperlambat motor AC bergear, mengapa torsi turun menjadi sekitar sepertiga pada batas bawah rentang kecepatan, cara memasang kabelnya, dan kapan VFD atau rasio roda gigi yang berbeda menjadi pilihan yang lebih baik.