Parallel-Shaft vs Right-Angle Gear Motor: Which Fits Your Machine
Right-angle vs inline gear motor compared with real allowable load tables: efficiency, torque, the self-locking myth and how to decide in five steps.
Baca Selengkapnya
Memilih sebuah motor roda gigi untuk penanganan material artinya menentukan spesifikasi untuk dua beban berbeda yang menggunakan satu rangka mesin yang sama. Konveyor horizontal membutuhkan torsi yang stabil pada kecepatan terkendali. Sumbu pengangkat atau indeksasi membutuhkan torsi awal yang jauh lebih besar, menahan beban statis, dan mungkin berbalik arah setiap beberapa detik. Jika perbedaan ini tidak dipahami dengan benar, penggerak akan macet saat sabuk terisi penuh atau menjadi panas karena bekerja pada siklus kerja yang tidak sesuai dengan peringkatnya. Panduan ini menjelaskan urutan penentuan untuk motor gear AC sudut siku-siku kompak dalam kelas 25–300 W: kecepatan keluaran, torsi saat beroperasi, torsi awal, faktor layanan, beban overhung, kemudian rasio dan konfirmasi siklus kerja.
Konveyor sabuk horizontal atau konveyor rol adalah sebuah didominasi gesekan beban. Torsi yang diperlukan untuk menjaganya tetap bergerak kira-kira sebanding dengan berat beban pada sabuk, gesekan rol atau rel geser, serta tegangan yang diperlukan untuk menarik sabuk melintasi katrol. Begitu sabuk mulai bergerak, kebutuhan torsi relatif stabil. Bagian yang sulit adalah saat awal: sabuk yang penuh muatan dan berhenti di tengah siklus membutuhkan torsi yang jauh lebih besar untuk memulai kembali daripada untuk tetap berjalan.
Sumbu pengangkatan, pengangkat, atau pengindeksan adalah gravitasi dan inersia yang mendominasi. Sistem penggerak harus mengatasi beban secara langsung, dari keadaan diam, pada setiap siklus. Torsi akselerasi, gesekan statis pada rel pemandu, serta ketidakseimbangan apa pun dalam mekanisme tersebut semuanya berdampak pada poros keluaran secara bersamaan.
Perbedaan itulah yang menyebabkan motor roda gigi yang berfungsi dengan baik pada konveyor bisa jadi ukurannya terlalu kecil untuk digunakan pada lift dengan daya watt yang serupa — dan itulah sebabnya nilai daya watt yang tertera pada pelat nama merupakan angka yang paling tidak berguna dalam pengambilan keputusan ini.
Anda tidak dapat memilih dari katalog berdasarkan nama produk mesin tersebut. Lima nilai tersebut sudah cukup untuk memenuhi hampir semua kebutuhan aplikasi dalam kelas ini.
Lakukan perhitungan mundur berdasarkan prosesnya. Untuk konveyor sabuk, ubah kecepatan sabuk menjadi kecepatan katrol:
Kecepatan katrol (r/menit) = Kecepatan sabuk (m/menit) ÷ Lingkar katrol (m)
Gunakan diameter kerja efektif, bukan diameter logam mentah, jika sabuknya tebal. Untuk sumbu pengangkat, kecepatan keluaran ditentukan oleh langkah sekrup atau diameter drum serta waktu tempuh yang diperlukan. Kemudian, bagi kecepatan motor dengan kecepatan keluaran untuk mendapatkan rasio:
Rasio roda gigi = Kecepatan pengenal motor ÷ Kecepatan keluaran yang dibutuhkan
Gunakan kecepatan pengenal, bukan kecepatan sinkron: motor induksi empat kutub dalam kelas ini beroperasi pada kecepatan sekitar 1350–1550 putaran per menit saat dibebani, dan selisih kecepatan tersebut memengaruhi rasio yang harus Anda pesan. Hal ini panduan perhitungan rasio roda gigi menjelaskan perhitungan aritmatika tersebut, termasuk perhitungan perbandingan rantai dan katrol.
Torsi penggerak menjaga beban tetap bergerak dengan kecepatan tertentu: gesekan pada konveyor, beban yang digantung pada lift. Bandingkan hasilnya dengan gearbox beban keluaran yang diperbolehkan tabel tersebut, bukan torsi pengenal motor dasarnya — nilai pengenal kotak roda gigi ditentukan berdasarkan poros keluarannya, dan angka tersebut ditentukan oleh rangkaian roda gigi.
Konveyor umumnya membutuhkan torsi yang jauh lebih besar saat dinyalakan daripada saat beroperasi, terutama jika konveyor tersebut berhenti dalam kondisi beban penuh. Torsi lepas mengatasai gesekan statis sebelum ada bagian yang bergerak; setelah itu, kebutuhan torsi turun ke tingkat operasi normal. Desainlah sistem dengan mempertimbangkan kondisi saat dinyalakan.
Faktor layanan adalah faktor pengali terhadap torsi yang dihitung, yang mencakup guncangan, tingkat beban kerja, dan biaya akibat kesalahan perhitungan. Beban seragam pada shift delapan jam berada di kisaran terendah; guncangan sesekali, pembalikan arah yang sering, atau operasi yang hampir terus-menerus akan menaikkan nilainya. Memilih gearbox dengan kapasitas di bawah kebutuhan hanya untuk menghemat biaya pembelian adalah keputusan yang buruk, karena rangkaian roda gigi adalah bagian yang rentan gagal — dan kegagalan tersebut mengakibatkan waktu henti.
Ini adalah nilai yang sering diabaikan oleh sebagian besar proyek, dan justru nilai inilah yang secara diam-diam merusak bantalan. Ketika sproket, katrol, atau roda rantai dipasang pada poros keluaran kotak gigi, tarikan rantai bertindak sebagai gaya menyamping pada jarak tertentu dari bantalan. Itulah yang disebut beban overhung: gaya radial, terpisah dari torsi yang ditransmisikan, dengan batasnya sendiri. Sistem penggerak dengan margin torsi yang besar tetap dapat mengalami kegagalan dini karena rantai menarik terlalu kuat pada overhang poros yang terlalu panjang. Jaga agar sproket tetap dekat dengan kotak roda gigi, dukung ujung luarnya, dan periksa kapasitas radial sebelum memesan. Lengan torsi dan flensa keluaran dirancang untuk menghilangkan gaya reaksi tersebut dari rumah kotak roda gigi; panduan aksesori motor roda gigi menjelaskan bagaimana hal ini ditangani dalam praktiknya.
| Angka | Dari mana asalnya | Apa yang diputuskannya |
|---|---|---|
| Kecepatan keluaran (putaran per menit) | Kecepatan sabuk ÷ keliling katrol, atau waktu tempuh ÷ jarak lintasan | Rasio roda gigi, dan apakah rasio tersebut tercantum dalam katalog |
| Torsi operasi (N·m) | Gesekan atau beban yang digantung pada poros yang digerakkan | Apakah tabel beban yang diizinkan sudah cukup besar |
| Torsi awal (N·m) | Gaya gesek lepas ditambah percepatan, dari keadaan diam | Ukuran rangka dan pemilihan varian motor |
| Faktor layanan | Keseragaman beban, jumlah start per jam, lama shift | Selisih antara torsi yang dihitung dan beban yang diperbolehkan |
| Beban menjorok (N) | Gaya tarik rantai atau sabuk × jarak dari bantalan | Penopang poros, metode pemasangan, masa pakai bantalan |
Sebagian besar mekanisme dalam kelas daya ini tergolong ke dalam beberapa rentang kecepatan yang dapat dikenali. Anggaplah hal ini sebagai titik awal dalam pencarian rasio — kecepatan proses selalu menjadi prioritas utama.
| Mekanisme | Kecepatan keluaran standar | Penekanan pada ukuran |
|---|---|---|
| Konveyor sabuk, pengangkutan umum | 30–90 putaran per menit | Torsi awal pada beban penuh; tegangan sabuk |
| Konveyor rol atau rantai | 20–60 putaran per menit | Beban yang menjorok pada sproket; tarikan rantai |
| Konveyor miring | 15–50 putaran per menit | Komponen gravitasi; perilaku penggerak balik |
| Sekrup pengangkat atau katrol kecil | 5–30 putaran per menit | Torsi lepas dari keadaan diam; metode penahanan |
| Tabel pengindeksan dan transfer | 10–40 putaran per menit | Torsi akselerasi; jumlah start per jam |

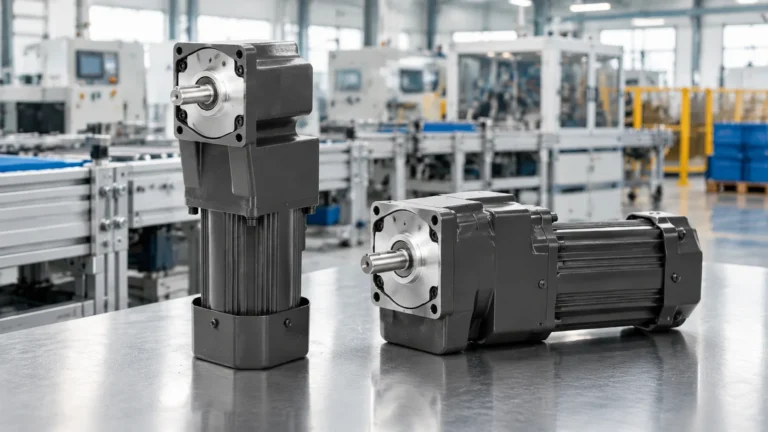
Penggerak sudut siku-siku turn the output 90 degrees from the motor axis, so the motor body sits alongside the frame instead of projecting into the aisle — often the difference between fitting and not fitting. It is the most common choice for compact material handling stations, and the reason a Motor gigi AC sudut siku-siku berdaya 120 W hingga 300 W cocok untuk sistem konveyor dan poros pengangkat dengan beban sedang.
Penggerak inline keep motor and output on one axis and are more efficient where there is room for the unit’s full length — typically 5–10 percentage points better than a right-angle stage of the same ratio, which shows up as less heat in the housing.
Everything above is about the 25–300 W class. Once the drive passes roughly 300 W, three things change at once, and they change the selection method:
That range is covered by the medium gear reducer motor series: 400 W, 750 W, 1.5 kW, 2.2 kW and 3.7 kW in vertical and horizontal builds. Above 3.7 kW you have left this product class and are into separate motor-and-reducer assemblies with oil lubrication.
Motor gear AC sudut siku-siku seri 6RK menggunakan rangka berukuran 100 mm dengan sudut keluaran 90 derajat, tersedia dalam versi satu fasa 110 V dan 220 V serta tiga fasa 380 V. Motor dasarnya beroperasi pada 1350–1550 r/min dengan torsi pengenal dalam rentang 740–1840 mN·m. Daya keluaran berkisar antara 120 W hingga 250 W, dan rasio berkisar dari 3:1 hingga 500:1, sehingga kecepatan keluaran yang dapat digunakan berkisar dari sekitar 3 putaran per menit hingga sekitar 500 putaran per menit.
Yang penting dalam penanganan material adalah beban keluaran yang diizinkan, yang tercantum berdasarkan peringkat daya dan rasio, serta meningkat seiring bertambahnya rasio: unit 120 W mencapai sekitar 31 N·m pada ujung rentang yang lebih dalam, sedangkan rangka yang lebih besar dapat mencapai hingga sekitar 43 N·m (440 kg·cm). Varian motor juga berpengaruh — katalog mencantumkan versi reversibel dengan durasi kerja 30 menit dan versi kerja terus-menerus, dan unit reversibel 30 menit bukanlah penggerak kerja terus-menerus. Periksa kembali data rangka dan poros dengan Tabel Ukuran Motor Roda Gigi Menentukan tata letak terlebih dahulu dapat menghemat waktu yang diperlukan untuk mengulang pekerjaan.
Untuk stasiun yang lebih ringan — pendorong pengalih berukuran kecil, rol pengangkut ringan, sistem pengindeksan beban rendah — sebuah Motor roda gigi sudut siku-siku berdaya 40 W hingga 140 W menggunakan prinsip pemasangan 90 derajat yang sama pada rangka yang lebih kecil. Untuk sumbu yang paling ringan, seperti flap kecil atau rol pemosisian, sebuah Motor roda gigi sudut siku-siku 25 W biasanya sudah cukup.
Yang pertama adalah siklus kerja: kapasitas termal bergantung pada lamanya penggerak beroperasi, seberapa sering penggerak dinyalakan, dan seberapa berat beban kerjanya. Sebuah unit reversibel yang terdaftar dengan siklus kerja 30 menit dapat beroperasi sepanjang hari jika siklus kerjanya bersifat intermiten dan beban yang ditanggung masih jauh di bawah batas kapasitas, namun unit tersebut tidak dapat beroperasi secara terus-menerus pada torsi nominal.
Yang kedua adalah fungsi penahan. Motor roda gigi adalah penggerak, bukan rem. Motor ini dapat menahan putaran balik melalui gesekan dan geometri roda gigi, dan susunan roda gigi cacing melakukannya dengan lebih efektif dibandingkan roda gigi lurus atau heliks, tetapi tidak ada satupun dari hal tersebut yang merupakan fungsi penahan yang terverifikasi. Setiap sumbu di mana beban yang dilepaskan akan jatuh atau bergeser memerlukan rem independen, sekrup pengunci otomatis, atau penghenti mekanis.

| Kesalahan | Penampilannya saat digunakan | Pendekatan yang lebih baik |
|---|---|---|
| Penentuan ukuran hanya berdasarkan daya motor | Mesin mati saat start dengan beban | Tentukan nilai torsi keluaran, lalu pastikan dengan daya |
| Mengabaikan beban yang menjorok | Suara bising dan kegagalan bantalan yang terjadi sebelum waktunya | Periksa nilai radial; pasang penyangga pada bagian luar poros |
| Menggunakan torsi saat beroperasi sebagai skenario perancangan | Kadang-kadang mesin menolak untuk dinyalakan kembali saat dalam kondisi bermuatan | Desain yang mempertimbangkan torsi lepas dan torsi akselerasi |
| Menganggap peringkat reversibel selama 30 menit sebagai peringkat berkelanjutan | Motor terlalu panas dan kerusakan belitan | Sesuaikan varian tersebut dengan pola bea masuk yang sebenarnya |
| Mengandalkan kotak roda gigi untuk menopang beban yang digantung | Beban bergeser atau jatuh saat aliran listrik terputus | Tambahkan rem, sekrup pengunci otomatis, atau penghenti mekanis |
| Memilih rasio tanpa memeriksa kecepatan proses | Nilai throughput salah; tidak ada lagi penyesuaian yang bisa dilakukan | Hitung terlebih dahulu kecepatan keluaran, lalu tentukan perbandingannya |
Pemilihan penggerak untuk penanganan material bergantung pada urutan langkah-langkahnya. Tentukan apakah beban didominasi oleh gesekan atau gravitasi, ubah persyaratan proses menjadi kecepatan keluaran, hitung torsi saat berjalan dan saat start, terapkan faktor layanan, lalu periksa beban overhang pada poros keluaran. Baru setelah lima langkah tersebut, pilihan antara konfigurasi sudut siku-siku, sejajar, atau worm — serta antara rangka berdaya 25 W, 120 W, atau 250 W — menjadi jelas dan tidak lagi sekadar tebakan. Pastikan siklus kerja dan metode pemasangan terakhir, karena kedua hal tersebut menentukan apakah penggerak dengan ukuran yang tepat dapat bertahan selama bulan pertama pengoperasiannya.
Jika Anda sedang menentukan spesifikasi konveyor, poros pengangkat, atau stasiun transfer, dan ingin membandingkan nilai beban yang diizinkan dengan angka aktual Anda, kirimkan data kecepatan, beban, dan tata letak pemasangan; dengan demikian, penggerak dapat ditentukan berdasarkan katalog.
Ubah kecepatan sabuk menjadi kecepatan katrol dengan menggunakan keliling katrol, lalu bagi kecepatan pengenal motor dengan angka tersebut untuk mendapatkan rasio. Hitung torsi yang dibutuhkan pada poros yang digerakkan, terapkan faktor layanan, dan pastikan hasilnya masih berada dalam batas tabel beban keluaran yang diizinkan pada kotak roda gigi untuk rasio tersebut.
Gesekan statis lebih besar daripada gesekan geser, dan sabuk yang dihentikan dalam kondisi beban penuh juga harus mempercepat material serta massa sabuk itu sendiri. Oleh karena itu, torsi lepas dan torsi percepatan saat dinyalakan dapat jauh lebih besar daripada torsi saat beroperasi secara stabil.
Ini adalah gaya radial yang diberikan oleh sproket, katrol, atau roda rantai pada poros keluaran pada jarak tertentu dari bantalan. Jika nilai gaya ini terlampaui, bantalan keluaran akan mengalami kelebihan beban, meskipun nilai torsi yang tercantum tampak memadai.
It can resist back-driving through friction and gear geometry, but this is not a certified holding function. Any axis where a released load would fall or drift needs an independent brake or mechanical stop.
Penggerak sudut siku-siku biasanya lebih cocok digunakan di tempat dengan ruang pemasangan yang terbatas, karena bodi motor terletak sejajar dengan rangka, bukan menjorok ke arah sumbu. Penggerak sejajar lebih efisien jika tersedia ruang yang cukup untuk menampung panjang penuh unit tersebut.
Sebagian besar konveyor transfer dan konveyor rol berukuran kecil dalam kelas ini beroperasi pada kecepatan sekitar 20 hingga 90 putaran per menit di poros penggerak. Hitung angka pastinya berdasarkan kecepatan proses, bukan dengan memilih angka dari tabel.